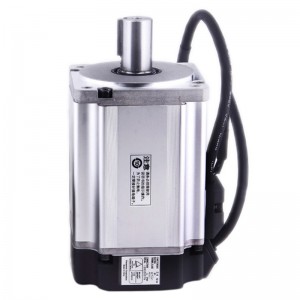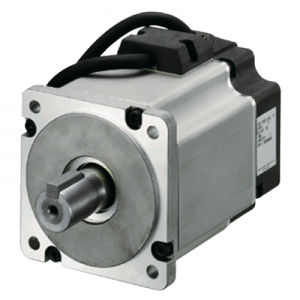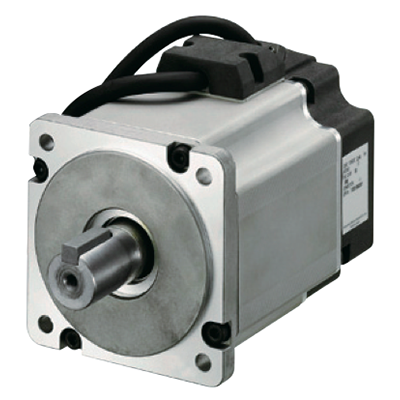


Wij zijn een van de meest professionele totaalleveranciers van FA-systemen in China. Onze belangrijkste producten omvatten servomotoren, planetaire tandwielkasten, frequentieregelaars, PLC's en HMI's. Merken zoals Panasonic, Mitsubishi, Yaskawa, Delta, TECO, Sanyo Denki, Scheider, Siemens, Omron, enz. Levertijd: binnen 3-5 werkdagen na ontvangst van de betaling. Betaalmethoden: T/T, L/C, PayPal, Western Union, Alipay, WeChat, enz.
Specificaties
| Item | Specificaties |
|---|---|
| Onderdeelnummer | MHMD042G1D |
| Details | Hoge traagheid, type met aansluitdraden, IP65 |
| Familienaam | MINAS A5 |
| Serie | MHMD-serie |
| Type | Hoge traagheid |
| Beschermingsklasse | IP65 |
| Over de bijlage | Met uitzondering van het roterende gedeelte van de uitgaande as en het uiteinde van de aansluitdraad. |
| Omgevingsomstandigheden | Raadpleeg de gebruiksaanwijzing voor meer informatie. |
| Vierkante flensafmeting | 60 mm vierkant. |
| Vierkante flensafmeting (eenheid: mm) | 60 |
| Motoruitgangconfiguratie | Aansluitdraad |
| Motor-encoderconnector | Aansluitdraad |
| Stroomvoorzieningscapaciteit (kVA) | 0,9 |
| Spanningsspecificaties | 200 V |
| Nominaal vermogen | 400 W |
| Nominale stroomsterkte (A (rms)) | 2.6 |
| Rem ingedrukt houden | met |
| Massa (kg) | 1.8 |
| Oliekeerring | met |
| Schacht | Ronde |
| Nominaal koppel (N ⋅ m) | 1.3 |
| Momentane maximale piekkoppel (N ⋅ m) | 3.8 |
| Maximale stroomsterkte (A (op)) | 11.0 |
| Regeneratieve remfrequentie (aantal keren/min) | Zonder optie: Geen limiet Met de optie: Geen limiet Optie (externe regeneratieve weerstand) Onderdeelnummer: DV0P4283 |
| Over de frequentie van regeneratief remmen | Raadpleeg de details van [Motorspecificatiebeschrijving], Opmerking: 1 en 2. |
| Nominaal toerental (r/min) | 3000 |
| Nominaal toerental Max. snelheid (r/min) | 5000 |
| traagheidsmoment van de rotor ( x10-4kg ⋅ m²) | 0,70 |
| Aanbevolen verhouding van het traagheidsmoment van de belasting en de rotor | 30 keer of minder |
| Over de aanbevolen verhouding van het traagheidsmoment van de belasting en de rotor. | Raadpleeg de details van [Motorspecificatiebeschrijving], Opmerking: 3. |
| Rotatie-encoder: specificaties | 20-bits incrementeel systeem |
| Rotatie-encoder: Resolutie | 1048576 |
Remspecificaties
| Item | Specificaties |
|---|---|
| Statisch wrijvingskoppel (N ⋅ m) | 1,27 of meer |
| Betrokkenheidstijd (ms) | 50 of minder |
| Vrijgavetijd (ms) | 15 of minder |
| Boeiende stroom (gelijkstroom) (A) | 0,36 |
| Ontladingsspanning (gelijkstroom) (V) | 1 of meer |
| Exciterende spanning (gelijkstroom) (V) | 24 ± 1,2 |
| Over remspecificaties | Deze rem wordt losgelaten zodra hij onder spanning staat. Gebruik dit niet om de motor af te remmen terwijl deze in beweging is. Raadpleeg de details van [Motorspecificatiebeschrijving], "Specificaties van de ingebouwde houdrem" en "Opmerkingen op de pagina [Motorspecificatie], Opmerking: 4. |
Toelaatbare belasting
| Item | Specificaties |
|---|---|
| Tijdens de montage: Radiale belasting in de P-richting (N) | 392 |
| Tijdens de montage: Stuwkracht in A-richting (N) | 147 |
| Tijdens de montage: Stuwkracht in B-richting (N) | 196 |
| Tijdens bedrijf: Radiale belasting P-richting (N) | 245 |
| Tijdens bedrijf: Stuwkrachtbelasting A, B-richting (N) | 98 |
| Over de toelaatbare belasting | Raadpleeg voor meer informatie de [Motorspecificatiebeschrijving] "Toelaatbare belasting op de uitgaande as". |
10 W tot 7,5 kW, Ingangsspanning voor driver: DC-spanning 24 V/48 V・AC 100 V/200 V/400 V, 20-bits incrementeel・17-bits absolute/incrementele encoder, frequentiebereik 2,3 kHz
Maakt snelle en nauwkeurige bewegingen mogelijk. Snelle respons en zeer precieze positionering.
Nieuw algoritme aangenomen“twee-vrijheidsgraden besturing"(2DOF) om de productiviteit en de bewerkingsnauwkeurigheid te verbeteren.
In het conventionele model konden we de feedforward-regeling en de feedback-regeling niet afzonderlijk aanpassen, met andere woorden, zelfs als we alleen de feedback-regeling zouden aanpassen...“Benadering"van feedforward, het had een verband met“Vestiging"Bij feedbackcontrole was wederzijdse aanpassing vereist.