Een servomotor met tandwieloverbrenging kan nuttig zijn voor roterende bewegingstechnologie, maar er zijn uitdagingen en beperkingen waar gebruikers zich bewust van moeten zijn.
Door: Dakota Miller en Bryan Knight
Leerdoelen
- In de praktijk presteren roterende servosystemen vaak niet optimaal vanwege technische beperkingen.
- Verschillende typen roterende servomotoren kunnen voordelen bieden voor gebruikers, maar elk type heeft zijn eigen specifieke uitdagingen of beperkingen.
- Direct aangedreven roterende servomotoren bieden de beste prestaties, maar ze zijn duurder dan motoren met tandwieloverbrenging.
Al decennialang behoren tandwielservomotoren tot de meest gebruikte gereedschappen in de industriële automatisering. Tandwielservomotoren bieden toepassingen voor positionering, snelheidsaanpassing, elektronische nokkenbeweging, wikkelen, spannen en vastdraaien, en stemmen het vermogen van de servomotor efficiënt af op de belasting. Dit roept de vraag op: is een tandwielservomotor de beste optie voor roterende bewegingstechnologie, of is er een betere oplossing?
In een ideale wereld zou een roterend servosysteem koppel- en snelheidswaarden hebben die perfect aansluiten op de toepassing, zodat de motor niet te groot of te klein is. De combinatie van motor, transmissie-elementen en belasting zou een oneindige torsiestijfheid en geen speling moeten hebben. Helaas voldoen roterende servosystemen in de praktijk in meer of mindere mate niet aan dit ideaal.
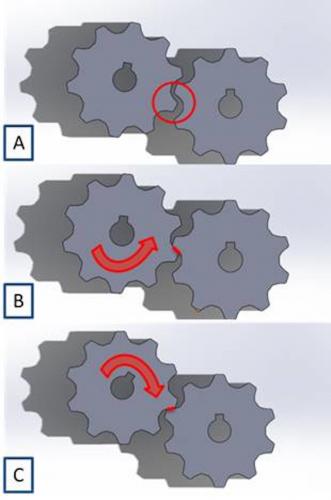
In een typisch servosysteem wordt speling gedefinieerd als het bewegingsverlies tussen de motor en de belasting, veroorzaakt door de mechanische toleranties van de transmissie-elementen; dit omvat elk bewegingsverlies in tandwielkasten, riemen, kettingen en koppelingen. Wanneer een machine voor het eerst wordt ingeschakeld, zal de belasting ergens in het midden van de mechanische toleranties zweven (Figuur 1A).
Voordat de last zelf door de motor kan worden verplaatst, moet de motor draaien om alle speling in de transmissie-elementen op te vangen (Figuur 1B). Wanneer de motor aan het einde van een beweging begint af te remmen, kan de positie van de last de positie van de motor zelfs inhalen, doordat het momentum de last voorbij de positie van de motor voert.
De motor moet de speling in de tegenovergestelde richting weer opvangen voordat er koppel op de belasting wordt uitgeoefend om deze af te remmen (Figuur 1C). Dit bewegingsverlies wordt speling genoemd en wordt doorgaans gemeten in boogminuten, gelijk aan 1/60e van een graad. Tandwielkasten die ontworpen zijn voor gebruik met servomotoren in industriële toepassingen hebben vaak specificaties voor speling variërend van 3 tot 9 boogminuten.
Torsiestijfheid is de weerstand tegen verdraaiing van de motoras, transmissie-elementen en de belasting als reactie op het toegepaste koppel. Een oneindig stijf systeem zou koppel overbrengen op de belasting zonder hoekverdraaiing rond de rotatieas; zelfs een massieve stalen as zal echter enigszins verdraaien onder zware belasting. De mate van verdraaiing varieert met het toegepaste koppel, het materiaal van de transmissie-elementen en hun vorm; intuïtief zullen lange, dunne onderdelen meer verdraaien dan korte, dikke onderdelen. Deze weerstand tegen verdraaiing is wat spiraalveren doet werken, omdat het comprimeren van de veer elke winding van de draad een beetje verdraait; dikkere draad maakt een stijvere veer. Alles minder dan oneindige torsiestijfheid zorgt ervoor dat het systeem zich als een veer gedraagt, wat betekent dat potentiële energie in het systeem wordt opgeslagen doordat de belasting rotatie tegenwerkt.
Wanneer eindige torsiestijfheid en speling gecombineerd worden, kunnen ze de prestaties van een servosysteem aanzienlijk verslechteren. Speling kan onzekerheid introduceren, omdat de motor-encoder de positie van de motoras aangeeft, en niet waar de speling de belasting heeft laten stabiliseren. Speling introduceert ook afstelproblemen, omdat de belasting kortstondig aan de motor koppelt en loskoppelt wanneer de relatieve richting van de belasting en de motor omkeert. Naast speling slaat eindige torsiestijfheid energie op door een deel van de kinetische energie van de motor en de belasting om te zetten in potentiële energie, die later vrijkomt. Deze vertraagde energieafgifte veroorzaakt belastingoscillatie, induceert resonantie, vermindert de maximaal bruikbare afstelwinst en heeft een negatieve invloed op de responsiviteit en de stabilisatietijd van het servosysteem. In alle gevallen zal het verminderen van de speling en het verhogen van de stijfheid van een systeem de servoprestaties verbeteren en het afstellen vereenvoudigen.
Servomotorconfiguraties voor roterende assen
De meest voorkomende configuratie voor een roterende as is een roterende servomotor met een ingebouwde encoder voor positiefeedback en een tandwielkast om het beschikbare koppel en de snelheid van de motor aan te passen aan het vereiste koppel en de snelheid van de belasting. De tandwielkast is een apparaat met constant vermogen, de mechanische tegenhanger van een transformator voor het aanpassen van de belasting.
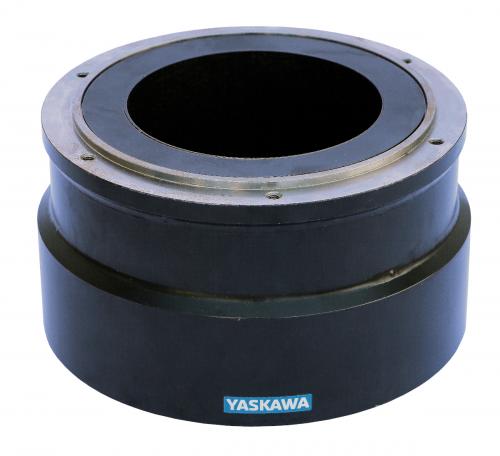
Een verbeterde hardwareconfiguratie maakt gebruik van een direct aangedreven roterende servomotor, waardoor de transmissie-elementen overbodig worden doordat de belasting rechtstreeks aan de motor wordt gekoppeld. Waar de tandwielmotorconfiguratie gebruikmaakt van een koppeling met een as met een relatief kleine diameter, bevestigt het direct aangedreven systeem de belasting direct aan een veel grotere rotorflens. Deze configuratie elimineert speling en verhoogt de torsiestijfheid aanzienlijk. Het hogere aantal polen en de wikkelingen met hoog koppel van direct aangedreven motoren komen overeen met de koppel- en snelheidskarakteristieken van een tandwielmotor met een overbrengingsverhouding van 10:1 of hoger.
Geplaatst op: 12 november 2021


